
 Get in touch

1. Giới thiệu: Giải mã mã lực động cơ cảm ứng xoay chiều Động cơ cảm ứng AC là một trong những...
ĐỌC THÊM
Tin tức ngành
2026-08-24
Chọn một động cơ không chổi than cho máy bay không người lái đua việc xây dựng không phải là chọn KV cao nhất hay chiếc chuông sáng nhất. Động cơ là trái tim của bạn hệ thống đẩy máy bay không người lái và hiệu suất của nó liên quan trực tiếp đến điện áp pin, tải cánh quạt và trọng lượng khung. Một chất rắn hướng dẫn lựa chọn động cơ không chổi than fpv luôn bắt đầu bằng hai câu hỏi: bạn sẽ bay với điện áp nào và kích thước cánh quạt mà khung của bạn hỗ trợ là bao nhiêu? Từ đó, kích thước KV và stato sẽ vào đúng vị trí một cách tự nhiên.
Trước khi đi sâu vào các con số, hãy hiểu rằng hiệu suất động cơ đua fpv phụ thuộc vào toàn bộ hệ truyền động. Một động cơ 2207 kêu trên 6S với ba cánh nhẹ có thể cảm thấy lười biếng trên 4S với cùng một chân chống. Việc khớp các thành phần một cách chính xác sẽ mang lại một thiết lập chạy mát, phản hồi tức thì và tồn tại trong các phiên theo dõi hết ga mà không cần khử từ.
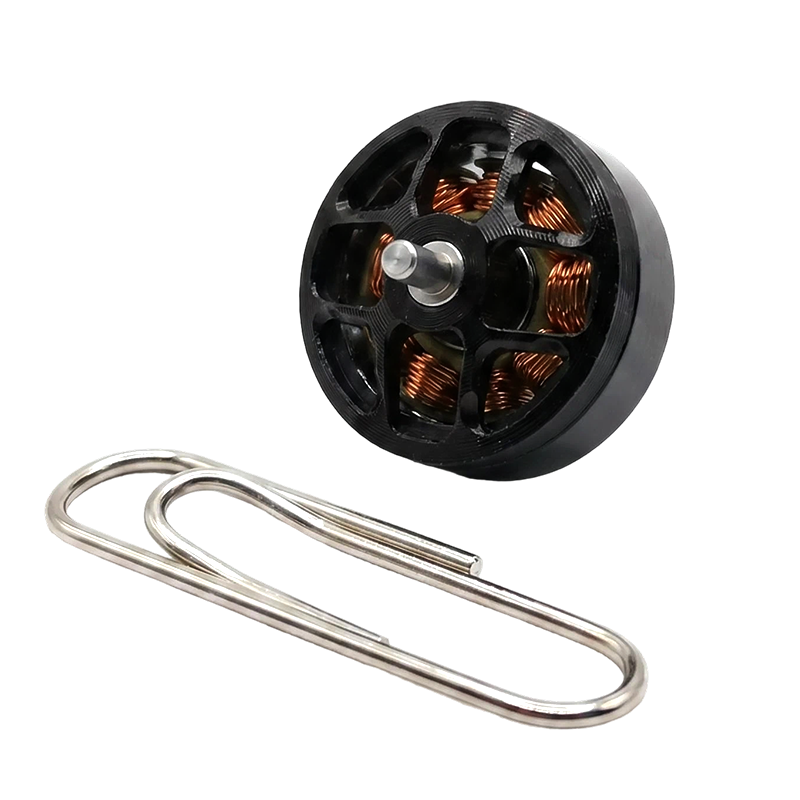
các Động cơ fpv 4s và 6s cuộc tranh luận thực sự là về mật độ năng lượng so với trọng lượng. Thiết lập 6S đẩy điện áp cao hơn, có nghĩa là bạn có thể chạy động cơ KV thấp hơn để đạt được RPM tương tự trong khi tiêu thụ ít dòng điện hơn. Điều này trực tiếp cải thiện hiệu suất động cơ fpv và giảm độ võng điện áp khi bấm mạnh. Đối với động cơ đua 5 inch, động cơ 6S 1750KV có tốc độ RPM gần giống như động cơ 4S 2600KV nhưng ở cường độ dòng điện thấp hơn đáng kể, giúp các bộ phận mát hơn.
của bạn lựa chọn điện áp động cơ drone cũng định hình toàn bộ công trình. Pin 4S rẻ hơn và nhẹ hơn, khiến chúng trở nên hấp dẫn đối với các thiết bị giá rẻ hoặc các thiết bị siêu nhẹ nơi mỗi gram đều có giá trị. 6S mang lại sức mạnh ổn định hơn trong toàn bộ chuyến bay và giải phóng lực đẩy cực đại cao hơn mà không làm động cơ quá nóng. Hầu hết các phi công cạnh tranh hiện nay đều tiêu chuẩn hóa 6S cho các cuộc đua 5 inch, nhưng 4S vẫn phù hợp với kích thước cánh quạt nhỏ hơn và các hạng nhạy cảm với trọng lượng cụ thể.
cácre is no single động cơ kv tốt nhất cho máy bay không người lái fpv đang bay - KV phù hợp sẽ cân bằng điện áp pin và kích thước cánh quạt của bạn. Theo nguyên tắc chung, hãy nhân điện áp gói của bạn với KV để ước tính RPM không tải, sau đó dự kiến RPM trong thế giới thực khi tải sẽ giảm 20–30%. Để điều khiển mượt mà và phản hồi nhanh, hãy nhắm mục tiêu phạm vi RPM được tải để giữ cho các đầu chống đỡ ở mức cận âm và hiệu quả.
các table below summarizes widely tested KV ranges across common voltages and prop sizes, forming the practical core of any lựa chọn động cơ không chổi than uav quá trình.
| Kích thước chống đỡ | 4S Lipo (14.8V) | LiPo 6S (22.2V) | Stator động cơ điển hình |
|---|---|---|---|
| 3 inch | 3500–4000KV | 2000–2500KV | 1404, 1507 |
| 5 inch | 2400–2700KV | 1700–1950KV | 2207, 2306 |
| 7 inch | 1800–2000KV | 1200–1500KV | 2806.5, 2807 |
Hãy dán chặt vào những cửa sổ này khi bạn chọn một động cơ bay không người lái fpv và hệ thống truyền động của bạn sẽ hoạt động hiệu quả ngay từ lần thử nghiệm bay lượn đầu tiên. Một bản dựng 6S 5 inch với động cơ 1950KV và các đạo cụ tích cực có thể mang lại hiệu quả cao hơn Lực đẩy 1600 gram trên mỗi động cơ đồng thời vẫn ở trong giới hạn dòng điện an toàn.
Hiệu quả động cơ fpv và cánh quạt phù hợp có nghĩa là động cơ có thể quay cánh quạt đã chọn ở tốc độ RPM cao mà không cần dòng điện quá mức hoặc tích tụ nhiệt. Chân chống có nhiều cánh hơn, cao độ cao hơn hoặc đường kính lớn hơn sẽ làm tăng tải trọng. Nếu bạn lắp một chiếc ba lưỡi nặng 5,1 inch vào một động cơ nhỏ 2004, bạn sẽ làm nó quá nóng trong vài giây. Ngược lại, một động cơ máy bay không người lái lực đẩy cao giống như chiếc 2207 trên 6S có thể xử lý các đạo cụ có độ dốc cao và vẫn phục hồi RPM ngay lập tức sau các góc cua hẹp.
Kiểm tra bảng lực đẩy của nhà sản xuất để biết sự kết hợp giữa cánh quạt và điện áp của bạn. Hãy tìm điểm mà hiệu suất đạt đến đỉnh điểm - thường là khoảng 50–70% ga - và đảm bảo RPM di chuyển của bạn nằm gần điểm lý tưởng đó. Một sự kết hợp tốt động cơ không chổi than cho máy bay không người lái đua mang lại phản hồi ga tuyến tính mà không bị giật hoặc mất đồng bộ, ngay cả khi bạn nhấn cần điều khiển từ 0 đến hết mức trong một lần lặn ở cổng trong tích tắc.
Hiệu suất động cơ FPV không chỉ là về thời gian bay — mà còn là lực đẩy bạn nhận được trên mỗi amp được kéo. Một động cơ cần 50A để tạo ra lực đẩy 1500g sẽ làm pin của bạn bị sụt giảm nghiêm trọng sau vòng đầu tiên. Một thiết kế hiệu quả hơn mang lại lực đẩy tương tự ở mức 42A, giữ cho điện áp cao hơn và thời gian vòng chạy ổn định. Hãy tìm những động cơ có nam châm cong N52 hoặc N54 và các khe hở không khí kín; những chi tiết này làm giảm đáng kể sự rò rỉ từ thông và cải thiện mô-men xoắn trên mỗi watt.
Dành cho những người theo đuổi tối đa hiệu suất động cơ đua fpv , một động cơ máy bay không người lái lực đẩy cao thuộc loại 2207 1950KV trên 6S với bánh xe ba cánh 5 inch mạnh mẽ thường xuyên đạt lực đẩy tĩnh 1600g ở mức dưới 45A. Bốn trong số này đẩy một chiếc xe bốn bánh nặng 650 g vượt qua tỷ lệ lực đẩy trên trọng lượng 9:1. Đó là loại sức mạnh khiến bạn phải suy nghĩ lại về tỷ giá của mình. Chỉ cần nhớ rằng toàn bộ hệ thống đẩy máy bay không người lái — ESC, xếp hạng C của pin và hệ thống dây điện — phải xử lý dòng điện cực đại mà không làm tắc nghẽn động cơ.
Áp dụng rõ ràng hướng dẫn lựa chọn động cơ không chổi than fpv loại bỏ phỏng đoán. Thực hiện theo trình tự này khi bạn chọn một động cơ bay không người lái fpv cho bất kỳ bản dựng mới nào:
Cách tiếp cận này có tác dụng dù bạn đang chọn một động cơ không chổi than uav cho một tàu tuần dương tầm xa hoặc một động cơ không chổi than cho máy bay không người lái đua đuổi theo bục vô địch. Nguyên lý vật lý không thay đổi - chỉ có tỷ lệ lực đẩy trên trọng lượng mục tiêu và yêu cầu về độ bền của bạn mới thay đổi.
1. Giới thiệu: Giải mã mã lực động cơ cảm ứng xoay chiều Động cơ cảm ứng AC là một trong những...
ĐỌC THÊM1. Giới thiệu Trong tự động hóa công nghiệp hiện đại, xây dựng trung tâm dữ liệu, nâng cấp điện tử tiêu dùng...
ĐỌC THÊMĐộng cơ bước đại diện cho nền tảng của điều khiển chuyển động hiện đại, mang lại khả năng định vị và điều chỉnh chính xác...
ĐỌC THÊMBối cảnh động cơ công nghiệp đang trải qua một sự chuyển đổi đáng kể, được thúc đẩy bởi sự phát triển không ngừng ...
ĐỌC THÊMSản phẩm liên quan
Tòa nhà 10, số 199, đường Jinfeng, khu công nghệ cao Tô Châu, tỉnh Giang Tô, Trung Quốc
+86-130 1379 7383
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Bản quyền © Công ty TNHH Công nghệ Điện Tô Châu Retek Đã đăng ký Bản quyền. Custom OEM Industrial Multi Rotor Drone Motors Manufacturers


